레인보우로보틱스 "양팔로봇, 57일 만에 개발…산업용 휴머노이드 확대"
허정우 CTO, 국제로봇비즈니스 콘퍼런스서 개발 성과 공개
차세대 RB-Y2 개발 추진…사족보행 로봇 시연도
[촬영: 윤영숙 기자]
(고양=연합인포맥스) 윤영숙 기자 = 삼성전자의 자회사 레인보우로보틱스[277810]가 이동형 양팔로봇 'RB-Y1'의 외형 목업을 57일 만에 완성한 개발 성과를 공개하고, 인공지능(AI)을 접목한 차세대 산업용 휴머노이드 개발에 속도를 내고 있다.
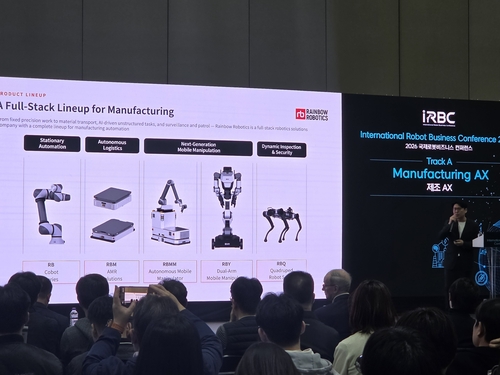
허정우 레인보우로보틱스 최고기술책임자(CTO)는 4일 경기도 고양시 킨텍스에서 열린 '2026 국제로봇비즈니스 컨퍼런스(IRBC)'에서 '제조업의 AI 전환(AX)을 위한 로봇 풀스택 전략'을 주제로 발표하며 이같이 밝혔다.
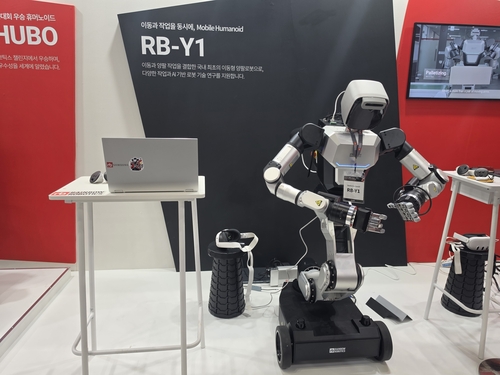
허 CTO는 2024년 1월 26일 RB-Y1 개발에 착수해 같은 해 3월 23일까지 57일 만에 외형 목업을 완성했다고 말했다.
기존 휴머노이드 개발 과정에서 확보한 기술에 협동로봇용 액추에이터 기술을 결합하면서 개발 기간을 단축할 수 있었다는 게 허 CTO의 설명이다.
허 CTO는 "시작한 지 한 2개월 만에 전시까지 들고 갔었다"라며 기존 기술을 활용한 신속한 개발 과정을 소개했다.
[촬영: 윤영숙 기자]
레인보우로보틱스는 2011년 설립 이후 휴머노이드에서 확보한 기술을 바탕으로 협동로봇과 자율이동로봇(AMR), 이동형 양팔로봇, 사족보행 로봇 등으로 사업 영역을 확대하고 있다.
특히 모터와 엔코더, 브레이크 등 주요 부품을 자체 개발하며 로봇 핵심 기술의 내재화를 추진하고 있다. 감속기는 현재 개발 중이다.
회사의 협동로봇 누적 판매량은 약 3천500대로, 대부분 국내 시장에서 판매됐다. 가반하중 1㎏급부터 35㎏급까지 제품군을 확대했으며 용접과 조립, 가공, 물류 등 다양한 산업 현장에서 활용되고 있다.
레인보우로보틱스는 협동로봇에서 축적한 구동·제어 기술을 이동로봇과 결합한 모바일 매니퓰레이터로 사업 영역을 넓히고 있다.
이와 함께 이동형 양팔로봇 RB-Y1에 AI를 탑재해 기존 규칙 기반 제어 방식으로 해결하기 어려웠던 제조 작업을 수행하는 기술도 연구하고 있다.
다만 휴머노이드를 실제 제조 현장에 적용하는 데는 여전히 기술적 과제가 남아 있다는 게 회사 측 설명이다.
허 CTO는 한국항공우주산업(KAI) 등에서 진행한 실증 경험을 소개하며 로봇의 이동과 작업을 동시에 제어하고 여기에 AI를 결합하는 과정이 쉽지 않았다고 설명했다.
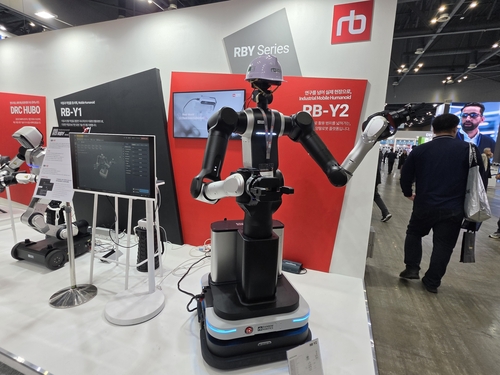
회사는 이러한 문제를 해결하기 위해 차세대 산업용 양팔로봇 'RB-Y2'를 개발하고 있다.
RB-Y2는 제조 현장에서 중요한 안전성과 정밀도, 확장성을 고려한 제품이다. 작업 범위와 이동 성능을 개선하는 한편, AI 모델과 외부 소프트웨어를 쉽게 결합할 수 있는 자체 소프트웨어 플랫폼도 개발하고 있다.
전문 개발자가 아닌 현장 사용자도 AI 모듈을 설치하거나 바이브 코딩 등을 활용해 로봇에 기능을 추가할 수 있도록 한다는 구상이다. RB-Y2는 내년 실증에 들어갈 예정이다.
[촬영: 윤영숙 기자]
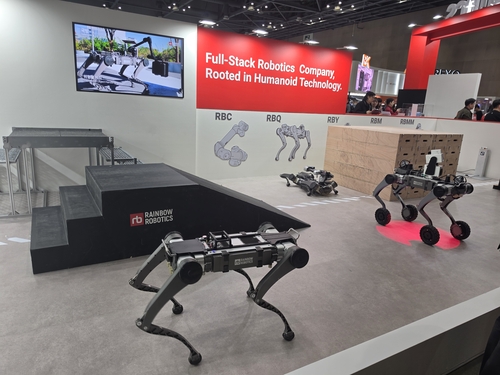
이날 레인보우로보틱스는 사족보행 로봇 'RB-Q10' 시리즈의 복합 지형 이동 기술 등을 선보였다.
RB-Q10은 강화학습 기반 보행 제어와 AI 보행 기술을 적용해 험지와 경사로, 계단 등 비정형 환경에서도 안정적인 이동이 가능하도록 설계됐다.
다양한 센서를 활용해 주변 환경을 인식하고 자율 이동할 수 있으며, 실외 운용을 위해 IP54 등급의 방진·방수 설계를 적용했다. 임무 목적에 따라 모듈을 교체하거나 확장할 수 있고, 외부 시스템과 연동할 수 있는 개방형 제어 인터페이스도 갖췄다.
이번 전시에서는 기본형인 RB-Q10을 비롯해 휠 기반 사족로봇 RB-Q10W, 로봇팔을 탑재한 RB-Q10A 등 3종의 활용 기술을 소개했다.
RB-Q10은 계단과 경사로 등을 이동하는 보행 성능을 시연했다.
회사는 이들 로봇을 발전소와 정유·화학 플랜트 순찰, 제조 공장 및 물류센터 설비 모니터링, 건설 현장 점검, 위험 지역 탐사 등에 활용할 계획이다.
[촬영: 윤영숙 기자]
ysyoon@yna.co.kr

윤영숙
ysyoon@yna.co.kr
함께 보면 도움이 되는
뉴스를 추천해요


