산업 현장에 투입되기 시작한 휴머노이드 로봇

휴머노이드 로봇이 공장에 들어오면 생기는 일 1화
26.09.28.
읽는시간 0분

작게

보통

크게

0

○ 과거의 로봇이 사전 프로그래밍된 동작을 반복하는 ‘수동적 기계’에 불과했다면, 최근에는 스스로 학습하고 판단하는 ‘지능형 신체’ , 즉 휴머노이드 로봇을 구현하는 방향으로 진화

  • 인간이 동작을 일일이 지정하던 방식에서 탈피하여, 방대한 실무 데이터를 토대로 인공지능(AI)이 스스로 모방·학습함으로써 인간의 개입을 최소화하는 구조로 발전

○ 이러한 진화는 다양한 공정에 범용 적용이 가능한 ‘AI 파운데이션 모델¹’과 로봇 제어가 결합된 ‘피지컬 AI’의 등장에 힘입은 것으로, 복잡한 물리적 과업의 자율적 수행이 가능해지면서 휴머노이드 로봇의 산업 현장 투입이 현실화되고 있음

  • 피지컬 AI(두뇌): 물리적 세계를 인식·판단하여 자율적인 동작을 이끌어내는 소프트웨어 기술
  • 휴머노이드 로봇(신체): 인간의 신체 구조를 모사하여 작업 유연성을 확보한 하드웨어 폼팩터

○ 특히 피지컬 AI는 시각적 관찰 기반의 모방·강화 학습을 통해 인간의 작업 동작을 습득하므로, 공정 전환 시 복잡한 프로그래밍 없이 신속하게 새로운 작업에 투입할 수 있게 됨

  • 기존 협동 로봇 등의 산업용 로봇은 엔지니어가 수동으로 좌표를 입력하는 프로그래밍을 거치거나, 직접 로봇 팔을 붙잡고 움직임을 가르치는 수동 교시(Direct Teaching) 방식에 의존
  • 그러나 VLA² 의 출현으로 휴머노이드 로봇에 해당 소프트웨어만 업데이트하면 즉시 공정 전환 및 현장 재배치가 가능해짐

○ 학습 기반의 제어 방식은 휴머노이드 로봇과 기존 산업용 협동 로봇의 근본적인 차이를 만들어 냄

  • 기존 산업용 로봇이나 협동 로봇은 정해진 동작을 정밀하게 반복하는 데 최적화되어 있으나, 공정이 바뀔 때마다 엔지니어의 재작업이 필요해 전환에 상당한 시간과 비용이 소요됨
  • 또한 대부분 고정된 조건과 경로 내에서만 동작하므로, 특정 공정이나 작업 형태에 특화되어 범용성이 낮은 한계가 있음
  • 반면 휴머노이드 로봇은 시각적 관찰을 통한 모방·강화 학습으로 동작을 습득하므로, 공정 전환 시에도 재프로그래밍 없이 소프트웨어 업데이트만으로 즉시 새로운 작업에 투입 가능
  • 아울러 인간형 폼팩터를 기반으로 변화하는 물리적 환경을 인식·판단하며 자율적으로 대응할 수 있어, 다양한 작업 환경에 유연하게 적용 가능하다는 차별성을 지님
  • 즉, 산업용·협동 로봇이 ‘정해진 틀 안에서의 반복 수행’에 최적화되어 있다면, 휴머노이드 로봇은 '변화하는 환경에 대한 자율적 적응'을 지향한다는 점에서 근본적인 패러다임 차이가 존재

기존 로봇(산업용·협동) vs 휴머노이드 로봇 비교

구분 기존 로봇 (산업용·협동)
휴머노이드 로봇
동작 습득 방식
좌표 프로그래밍 또는 수동 교시
시각적 관찰 기반 모방·강화 학습
공정 전환
엔지니어의 재프로그래밍 필요 (시간·비용 소요)
소프트웨어(VLA) 업데이트만으로 즉시 전환
환경 적응력
고정된 조건·경로 내에서만 동작
변화하는 물리적 환경을 인식·판단하며 자율 대응
인간 개입 정도
초기 설정 및 공정 변경 시 지속적 개입 필요
학습 이후 개입 최소화

자료: KB경영연구소
¹ 대규모 데이터세트를 사전 학습하여 시각, 언어, 추론 등 다양한 영역에서 범용적인 능력을 발휘하는 초거대 인공지능 기반 모델. 기존에는 언어나 이미지 생성에 국한되었으나, 최근에는 현실 세계의 물리적 법칙을 이해하고 로봇을 직접 제어하는 로봇 파운데이션 모델(Embodied AI·Physical AI)로 확장

² Vision(비전, 인식)-Language(언어, 테스크 계획)-Action(행동, 동작 제어)의 결합. ‘눈(Vision)’으로 상황을 보고, ‘귀(Language)’로 사람의 말을 알아듣고 작업을 계획한 뒤, 중간 단계 없이 ‘몸(Action)’의 움직임까지 한 번에 직접 제어하는 E2E(End-to-End) 로봇 AI. 기존에는 인식 AI, 경로 계산 AI, 모터 제어 AI가 따로 움직였지만, VLA는 하나의 거대 AI가 시각과 언어 입력부터 관절 움직임 출력까지 모든 과정을 일괄적으로 처리

○ 그 결과 실제 제조 현장에서 유의미한 성과가 가시화되기 시작. 미국 로봇 기업 피규어AI(Figure AI)는 자체 개발한 범용 비전·언어·행동(VLA) 모델 헬릭스(Helix)를 바탕으로 이 같은 흐름을 선도

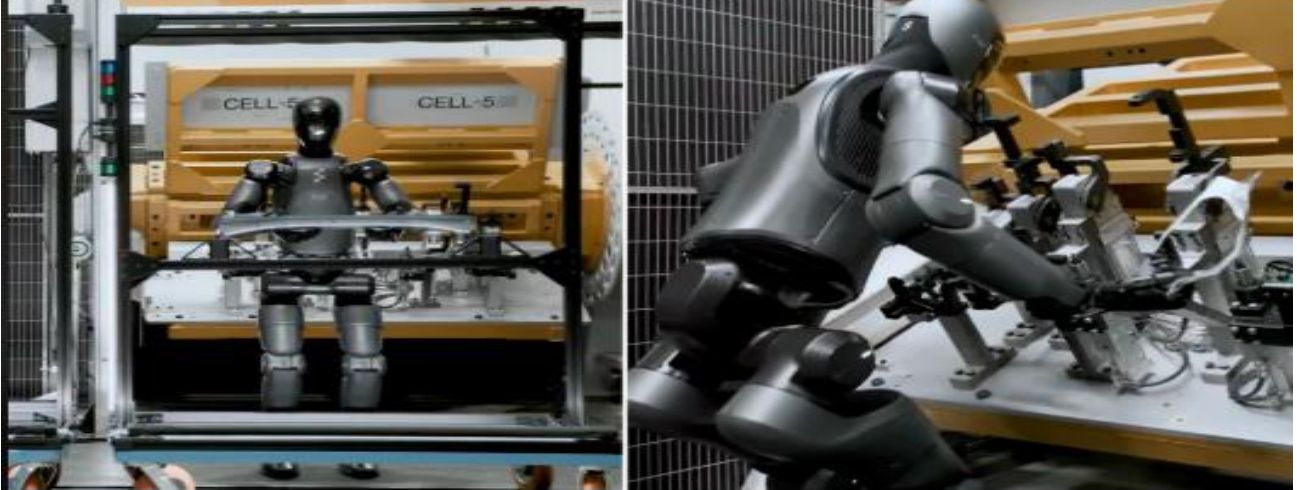
  • BMW 공장에 투입된 ‘피규어 02(Figure 02)’는 11개월간 ‘BMW X3’ 3만 대 이상의 생산 공정을 지원하며 99%에 달하는 작업 정밀도를 기록
    - 특히 작업자 부담이 크고 높은 정밀도가 요구되는 용접 패널 안착 공정에서 성공적으로 과 업을 수행해 냄
  • 피규어AI는 피규어 02 실증 작업을 성공적으로 완수한 데 이어, 차세대 모델인 ‘피규어 03’을 부품 공급 및 물류 시퀀싱 공정에 순차적으로 투입할 계획

BMW 공장에 투입된 휴머노이드 로봇 ‘피규어 02’

'자동차 공장 작업 구역에서 휴머노이드 로봇 피규어 02가 부품을 다루며 생산 공정을 수행'하고 있다.

자료: interestingengineering.com

○ 테슬라(옵티머스), 현대차(보스턴다이내믹스의 아틀라스), 도요타(에질리티로보틱스의 디지트) 등 주요 완성차 기업들도 생산 라인 투입을 준비 중임

  • (옵티머스) 테슬라는 1분기 실적 발표에서 캘리포니아주 프리몬트 공장의 모델 S·X 생산 라인 가동을 중단하고 3세대 옵티머스 전용 생산 라인으로 전환한다고 밝힘
    - 연간 100만 대 생산을 목표로 하반기 양산에 돌입할 계획이며, 이에 앞서 공장 내 핵심 공정 운용을 위해 옵티머스 로봇 1천 대를 선제적으로 투입
  • (아틀라스) 현대차는 조지아주 서배너 공장(HMGMA)에 2028년부터 아틀라스를 순차 배치할 계획. 초기에는 적재적소에 부품을 공급하는 ‘부품 시퀀싱’ 공정에 집중 투입하고, 2030년까지 부품 조립과 중량물 운반 등 고난도 공정으로 작업 범위를 단계적으로 확대
    - 2028년까지 연간 3만 대 규모의 자체 로봇 생산 체계를 구축한다는 구상
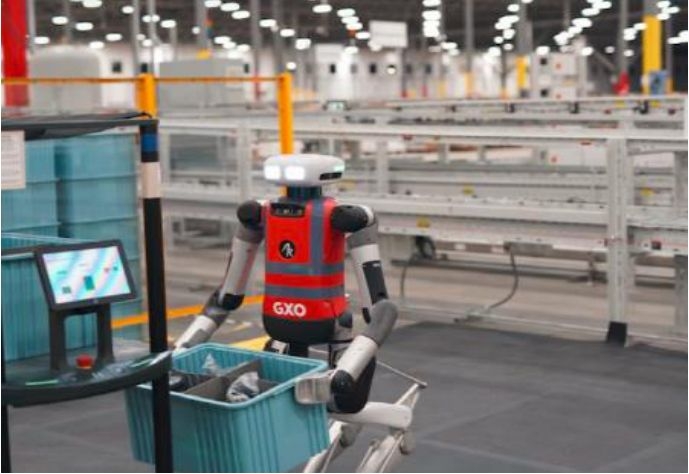
  • (디지트) 애질리티로보틱스는 캐나다 온타리오주 우드스톡의 도요타 RAV4 조립 공장에 디지트 7대를 정식 배치
    - 디지트는 약 1년간의 시험 가동을 거쳐 양산 라인에 투입되어 부품 상자 하역 및 이송 공정을 전담 중임

○ 아마존, 쿠팡 등 유통·물류 산업에서도 공장 투입 및 현장 검증이 본격화되고 있음

  • (디지트) 아마존은 자체 산업혁신펀드를 통해 애질리티로보틱스에 직접 투자하는 한편, 물류 라인에 디지트를 배치해 실전 성능 검증과 현장 적용을 병행
  • (RB-Y1) 삼성전자가 최대 주주인 국내 휴머노이드 로봇 기업 레인보우로보틱스는 이동형 양팔 로봇 ‘RB-Y1’를 쿠팡 물류센터에 시범 투입하여 성능 검증에 착수
  • (피규어 03) 피규어 AI는 차세대 모델 ‘피규어 03’을 소포 분류 공정에 투입해, 인간의 개입 없이 80시간 연속 작동하며 수십만 개의 화물을 처리하여 기술적 완성도를 입증

물류 창고에서 박스를 운반 중인 ‘디지트’

'물류 창고 선반 사이에서 휴머노이드 로봇 디지트'가 양팔로 상자를 들어 옮기고 있다.

자료: 애질리티로보틱스

[그림 3] 소포 분류 공정에서 작업 중인 ‘피규어 03’
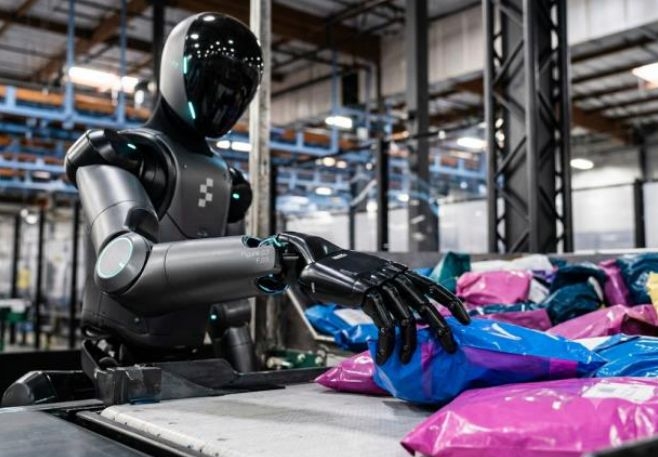
'분류 설비 앞에 선 휴머노이드 로봇 피규어 03이 컨베이어 위 소포를 집어 분류 작업'을 하고 있다.

자료: 피규어AI

※ 본 보고서는 연구자의 개인 의견으로 KB경영연구소 공식 의견과 다를 수 있으며, 인용시 출처를 밝혀주시기 바랍니다.제약 요인으로 작용할 수 있음

금융용어사전

KB금융그룹의 로고와 KB Think 글자가 함께 기재되어 있습니다. KB Think

금융용어사전

KB금융그룹의 로고입니다. KB라고 기재되어 있습니다 KB Think

이미지